モバイルコンピューティング研究室の学生2名がスマートポール・セーフティハッカソン2026で最優秀賞を受賞
2026.11.10
情報科学部
受賞・表彰
受賞者
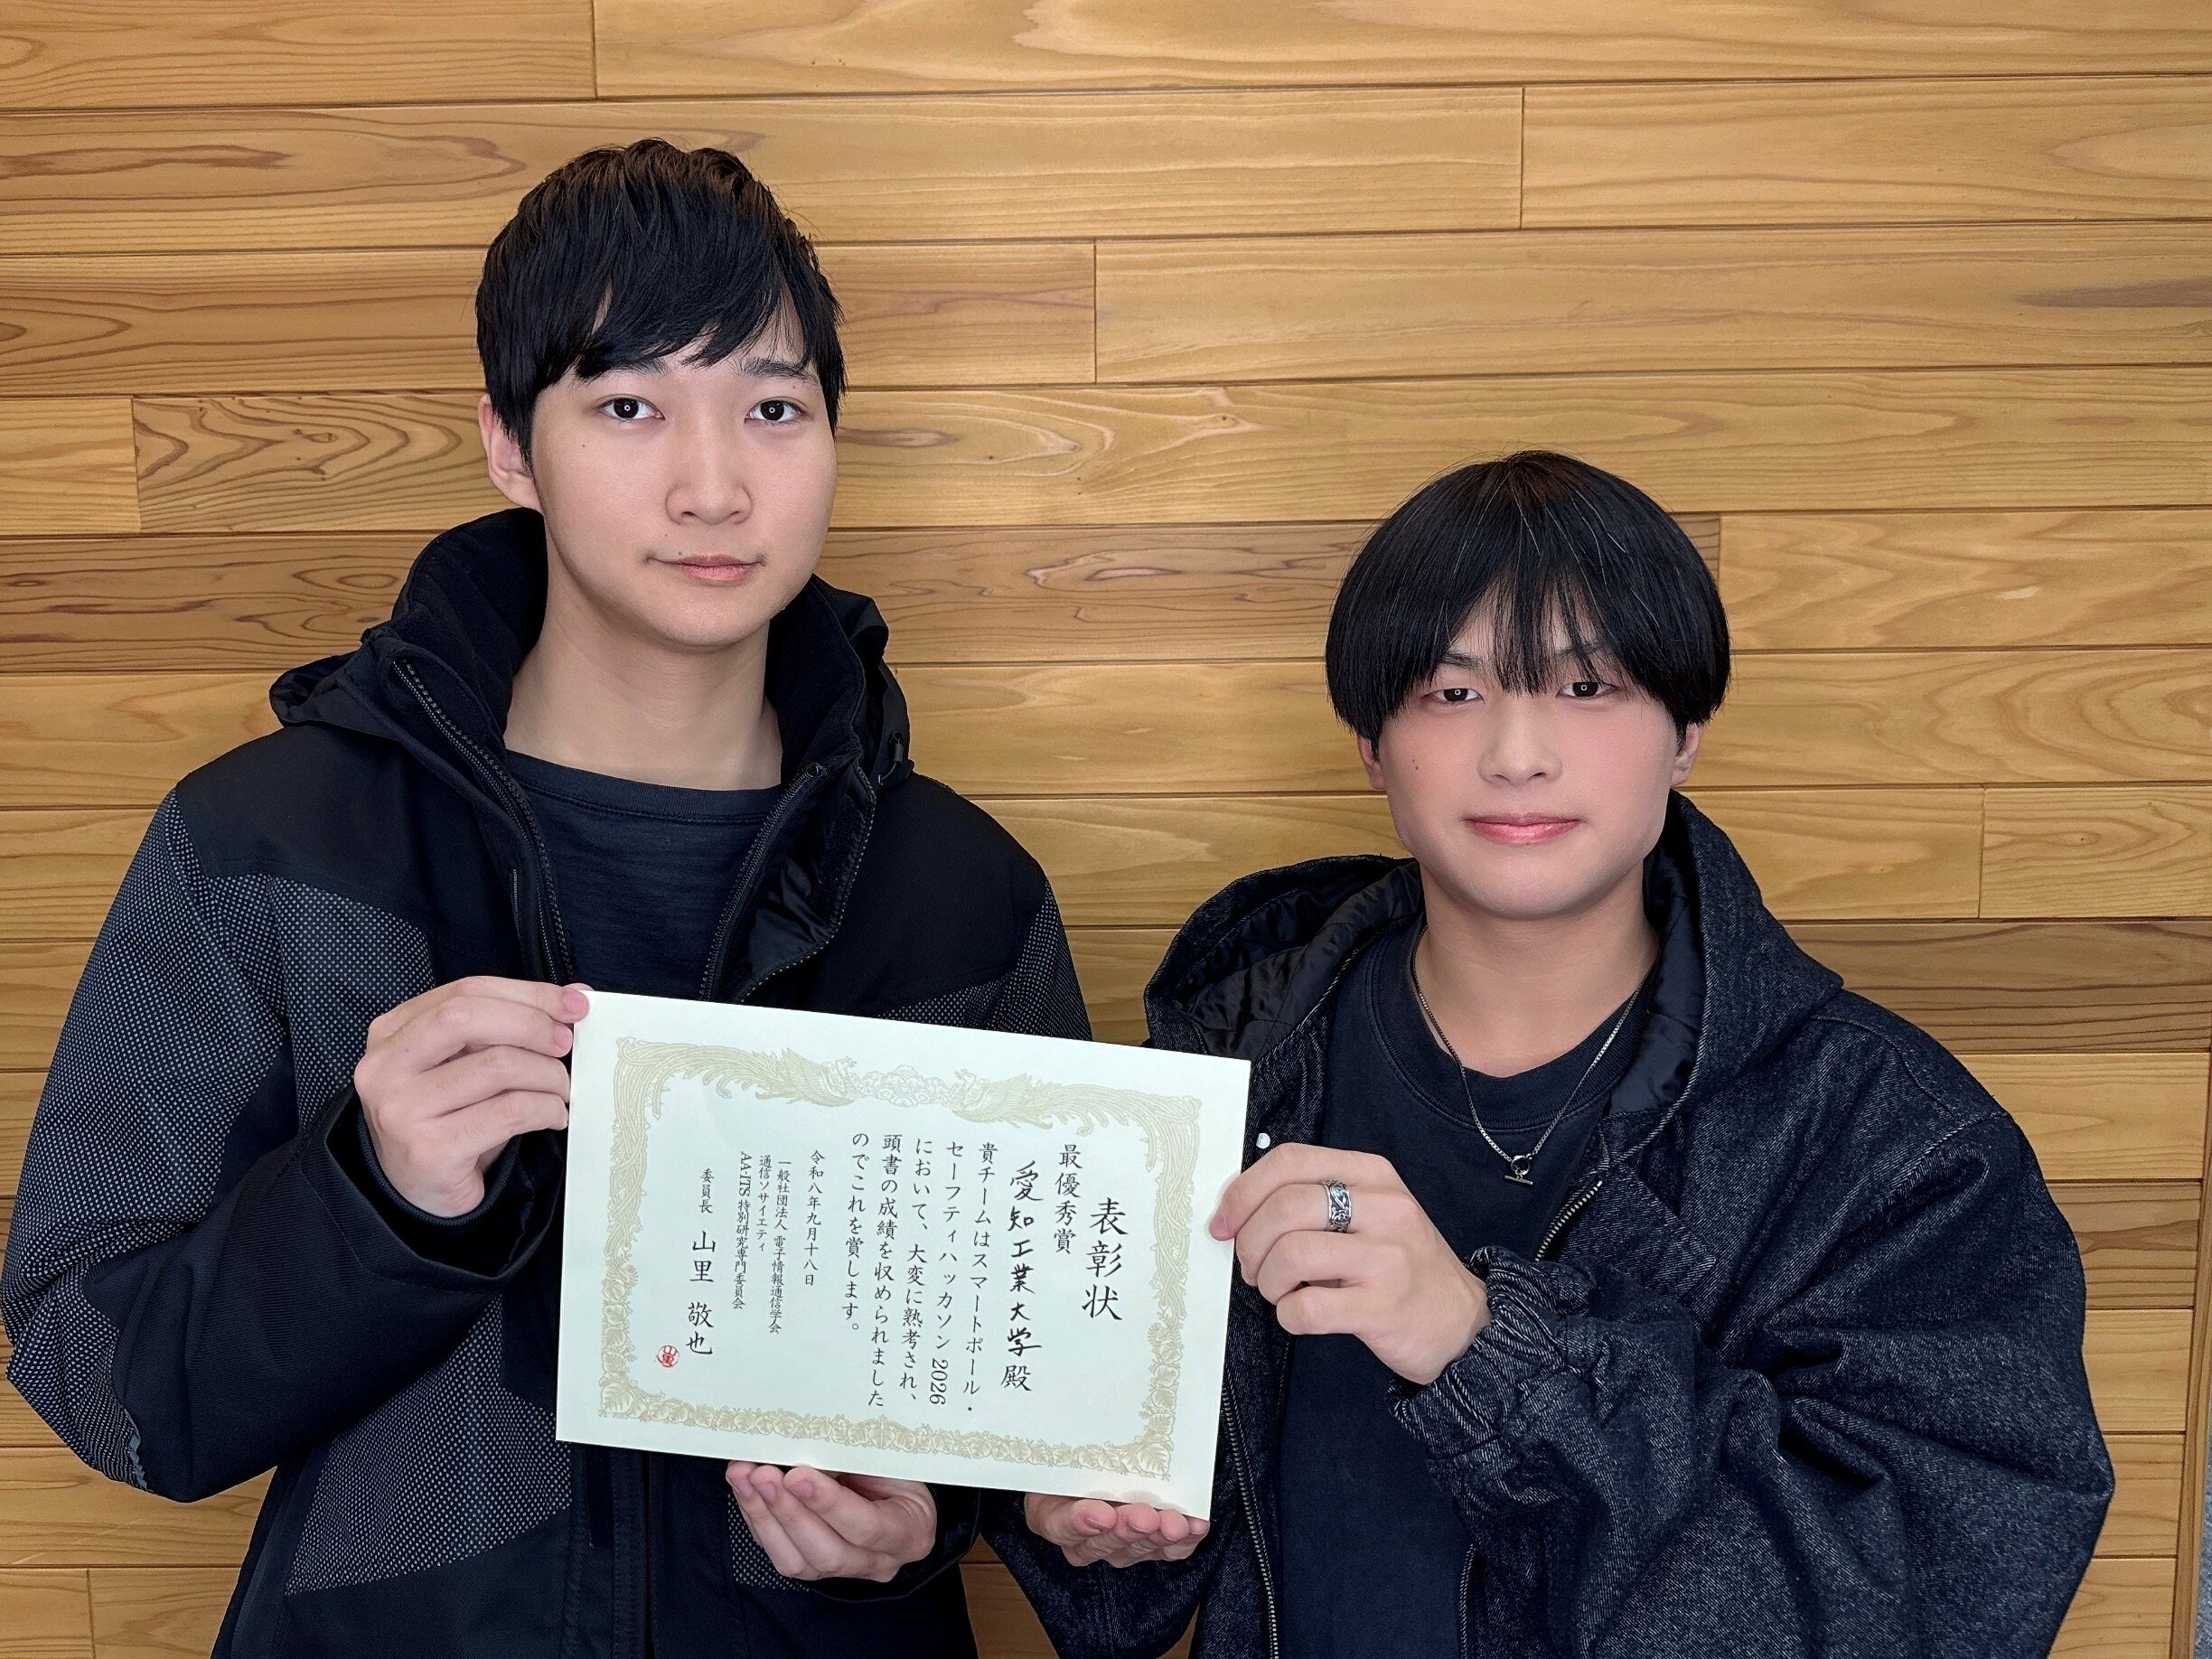
柴田大輝さん、鈴木海平さん
情報科学部 情報科学科 コンピュータシステム専攻4年
研究室(指導教員)
モバイルコンピューティング研究室(内藤彩乃 情報科学科教授)
学会・大会名
電子情報通信学会 AA-ITS 研究会 スマートポール・セーフティハッカソン 2026
受賞名
スマートポール・セーフティハッカソン2026 最優秀賞
受賞日
2026 年9 月18 日
受賞テーマ
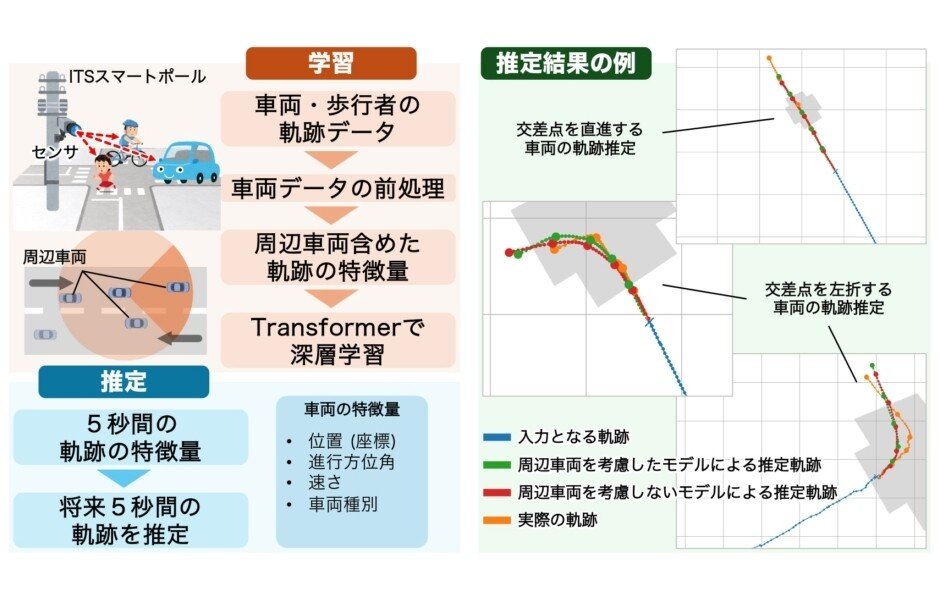
スマートポールから得られる軌跡データを活用したTransformer による軌跡推定
研究目的
本研究では、無信号機交差点における車両相互の交通事故リスクに着目しています。特に、小規模交差点では車両同士の位置関係や走行状況を把握することが重要です。そこで、スマートポールから取得した車両の軌跡データを深層学習し、将来の車両軌跡を推定することで、交差点内における車両相互事故の減少を目指します。
研究内容
本研究では、深層学習モデルのTransformer を用いた車両の軌跡推定システムを提案・実装しました。軌跡データを前処理し、注目車両と周辺車両の特徴量をモデルに入力することで、数秒後の車両軌跡を推定します。また、アテンション機構により前方車両の情報を重視する仕組みを導入しました。評価の結果、前方車両への重みづけを強めることで、周辺車両を考慮したモデルの予測精度が改善することを確認しました。
今後の展望
今後は、周辺車両の情報を量子化することで走行パターンを簡略化し、予測精度の向上を目指します。また、モデルのパラメータ調整やグローバル座標系の導入により、異なる交差点にも適用可能な汎用性の高いモデルを実現します。さらに、推定した将来軌跡から車両同士の衝突可能性を分析し、交差点における交通事故リスクの低減につなげます。